정상 패턴 학습으로 진동 기대값 계산, 공정 신호 없이 센서 값만으로
작성일
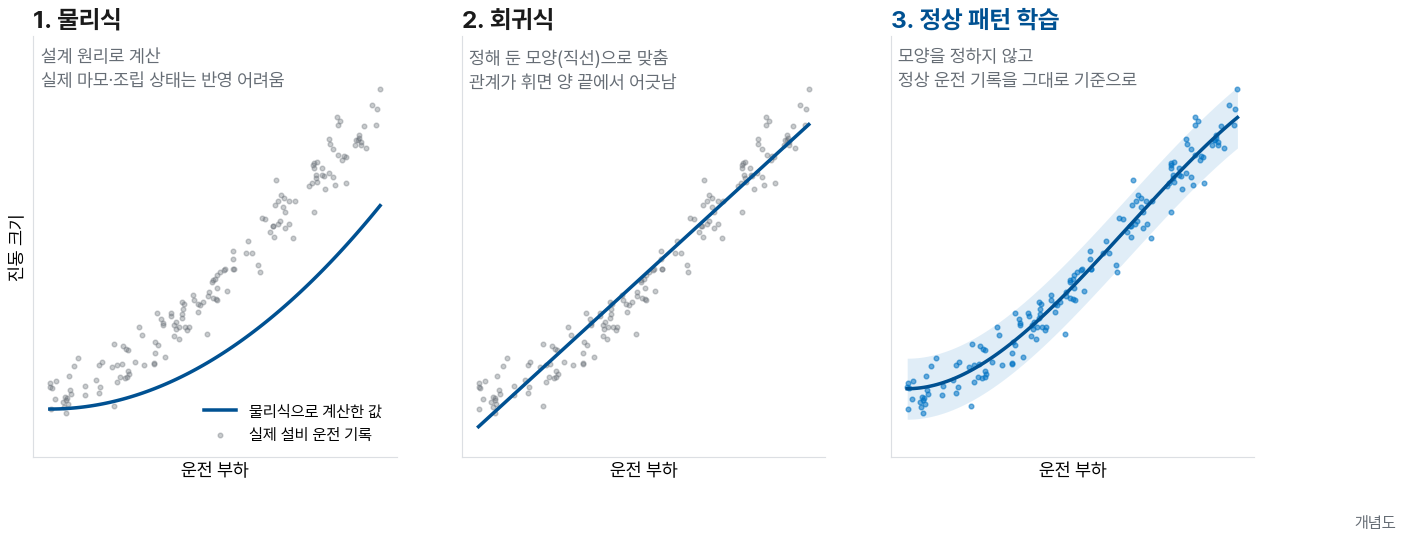
잔차 분석은 실측값과 기대값의 차이로 설비 상태를 판정합니다. 판정이 정확하려면 기대값이 정확해야 합니다. 기대값을 계산하는 방식은 물리식, 회귀식, 정상 패턴 학습으로 나뉩니다. 설계 자료가 없고 운전 조건이 계속 바뀌는 현장 회전기계에는 정상 운전 기록만 있으면 되는 정상 패턴 학습이 적합합니다.
유센스 무선 진동 시스템은 유량·압력 같은 공정 신호를 쓰지 않습니다. SVT 센서 하나가 측정한 값들 사이의 관계로 정상 패턴을 만듭니다.
기대값 계산 방식 3가지 비교
| 구분 | 물리식 | 회귀식 | 정상 패턴 학습 |
|---|---|---|---|
| 기대값 만드는 법 | 구조·운동 원리를 식으로 세움 | 두 값의 관계를 직선·곡선에 맞춤 | 정상 운전 기록에서 가장 닮은 상태를 찾음 |
| 필요한 자료 | 설계 자료, 해석 모델 | 관계가 정해진 두 값 | 정상 운전 기록 |
| 약점 | 마모·조립 상태 반영 어려움 | 정해진 모양 밖에서는 오차 | 기록에 없는 운전 조건은 판단 어려움 |
| 맞는 곳 | 설계 단계 검토 | 단순 설비 | 여러 종류의 회전기계 |
정상 패턴 학습의 원리, 함께 움직이는 값
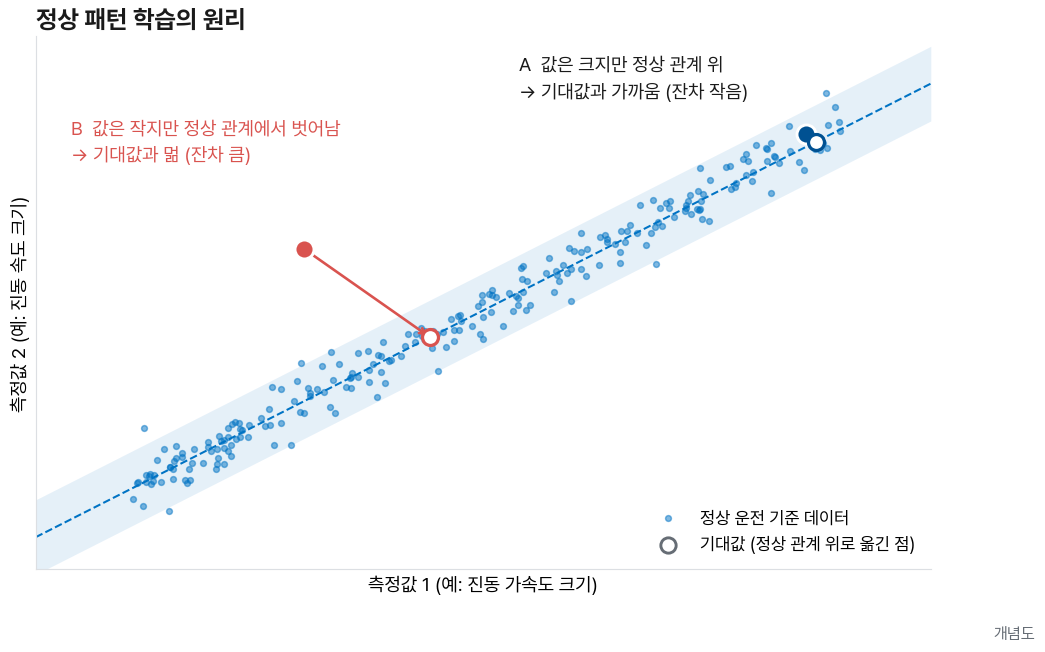
정상 운전에서는 측정값들이 정해진 관계를 지키며 같이 움직입니다. 부하가 오르면 진동 크기가 함께 오르지만 축 방향 비율은 거의 변하지 않습니다. 기준 데이터에서 이 관계를 배워 두면, 새 측정값을 정상 관계 위로 옮긴 점이 기대값이 됩니다.
관계를 지키며 커진 값은 기대값과 차이가 작습니다. 관계가 깨진 값은 크기가 작아도 기대값과 차이가 큽니다. 베어링 초기 결함이 대표적입니다. 충격 성분 때문에 가속도가 먼저 오르고 속도는 그대로여서, 두 값 모두 경보선 아래라도 정상 관계에서 벗어납니다.
유센스 무선 진동 시스템의 3가지 변경점
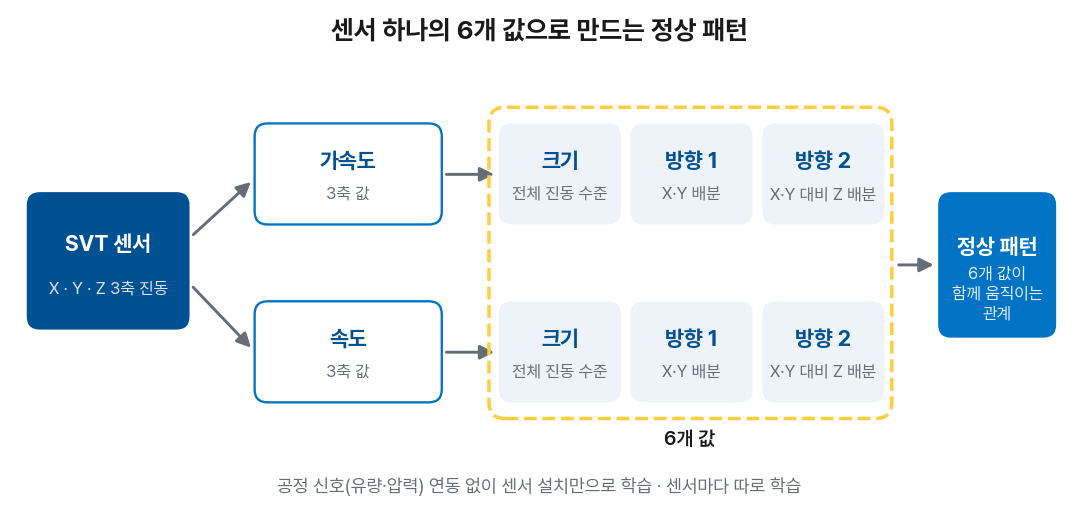
- 공정 신호 대신 센서 내부 값 → 3축 진동을 가속도·속도로 나누고 각각 전체 크기 1개와 축 방향 배분 2개로 정리해 6개 값을 만듭니다. 이 6개 값의 관계가 정상 패턴입니다. 제어 시스템 연동 없이 센서 설치만으로 학습합니다.
- 센서별 학습 → 정상 패턴을 센서마다 따로 만듭니다. 센서를 추가하거나 교체해도 나머지 센서의 기준은 바뀌지 않습니다.
- 설비 판정 기준 → 센서별 결과 중 가장 드문 값으로 설비를 판정하고 센서 수만큼 판정 기준을 보정합니다. 판정에 쓸 수 있는 센서가 2개 미만이면 "데이터 부족"으로 표시합니다.
기준 데이터 수집 조건 4가지
- 운전 범위 → 저부하부터 최대 부하까지 실제 운전 조건을 모두 담습니다.
- 제외 구간 → 정지 구간과 통신이 끊긴 구간은 넣지 않습니다. 측정값이 부족한 센서는 "학습 전"으로 두고 빈 값을 채우지 않습니다.
- 기간 → 판정 가능한 운전일 5일이 쌓이면 기준을 확정합니다. 계절·생산 계획에 따라 운전이 크게 바뀌는 설비는 기간을 늘립니다.
- 시작 상태 → 결함이 있는 상태에서 학습하면 그 상태가 정상이 됩니다. 설치 때 진동 스펙트럼으로 설비 상태를 먼저 확인합니다.
한계와 기준 재수집
기준 데이터에 없던 운전 조건은 정상이어도 기대값과 차이가 크게 나옵니다. 이때는 운전 기록과 함께 새 조건인지 설비 변화인지 확인합니다. 새 조건이 정상으로 확인되면 담당자가 기준 재수집을 실행합니다. 시스템이 스스로 기준을 바꾸지 않는 이유는 천천히 진행되는 열화를 정상으로 배우지 않기 위해서입니다. 베어링 교체·정렬·기초 보강처럼 설비 상태가 바뀌는 정비 뒤에도 재수집합니다.
| 항목 | 유센스 시스템 |
|---|---|
| 학습 단위 | 센서 1개마다 |
| 학습에 쓰는 값 | 센서 내부 6개 값 (공정 신호 불필요) |
| 기준 확정 | 판정 가능한 운전일 5일 |
| 설비 판정 조건 | 판정 가능 센서 2개 이상 |
| 기준 재수집 | 담당자 실행 (자동 재학습 없음) |
| 결과 출력 | 게이트웨이 화면, Modbus TCP |
공정 신호 연동 없이 여러 대의 회전기계를 감시하려는 현장은 설비 종류와 대수를 알려 주시기 바랍니다. 정상 패턴 학습 적용 범위를 검토해 드립니다.