[enDAQ] 동기 진동(Synchronous Vibration) 요약 핵심 정리 치트시트
작성일
동기 진동 공식 요약
Synchronous Vibration Formulas Cheat Sheet (Cliff Labowsky / enDAQ)
다음 두 표는 동기 회전자 진동 측정에 적용되는 조화 운동에 관한 수학적 관계를 요약한 것입니다.
두 표 모두 변위, 속도, 가속도에 대한 다음 공식들을 기반으로 작성되었습니다.
표 1. 사인파(동기) 진동에서 변위·속도·가속도의 상호 관계
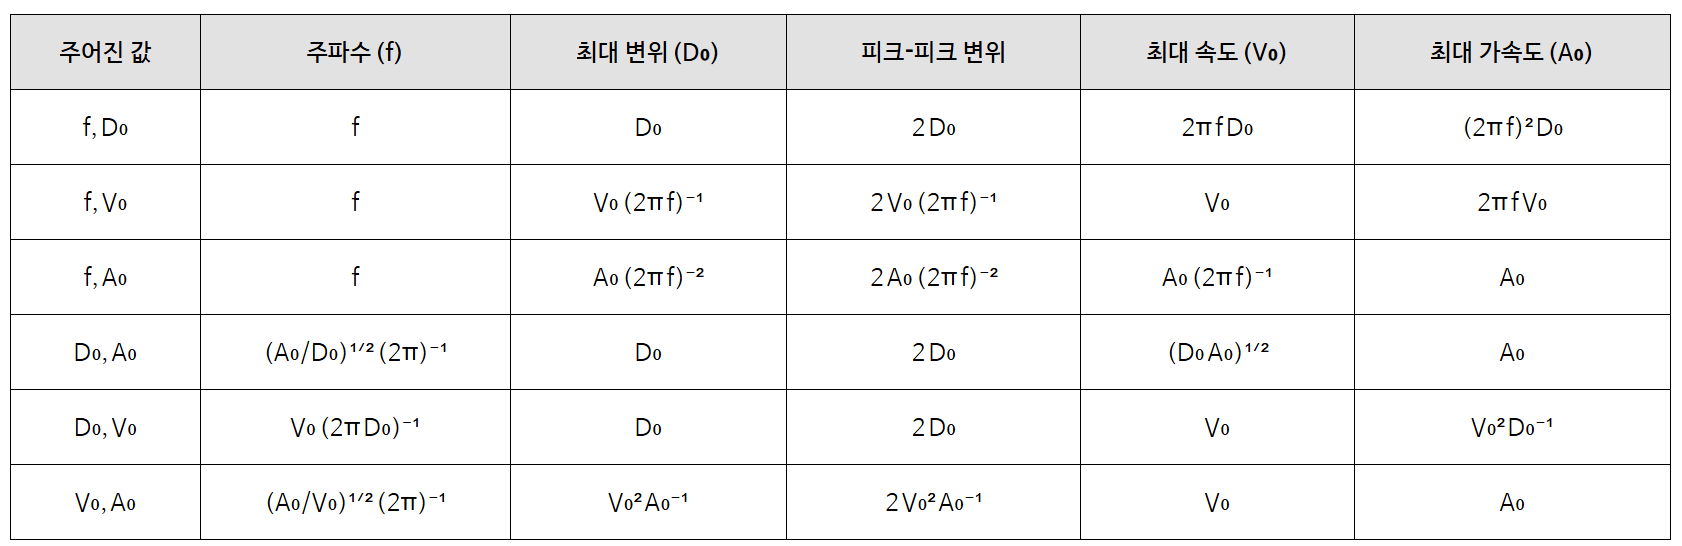
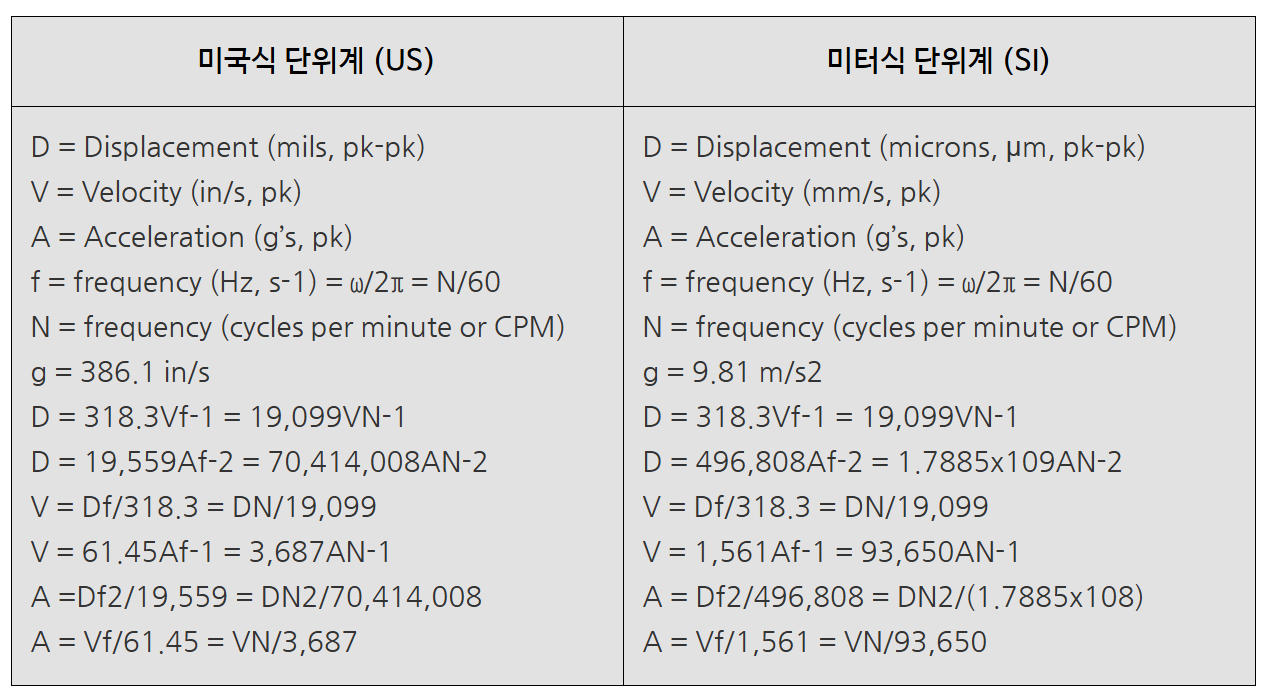
표 2. 사인파(동기) 진동에서 단위계별 변위·속도·가속도 관계식
Synchronous Vibration Formulas Cheat Sheet (Cliff Labowsky / enDAQ)
다음 두 표는 동기 회전자 진동 측정에 적용되는 조화 운동에 관한 수학적 관계를 요약한 것입니다.
두 표 모두 변위, 속도, 가속도에 대한 다음 공식들을 기반으로 작성되었습니다.
변위 D = x(t) = X sin(2πft)
속도 V = v(t) = 2πfX cos(2πft)
가속도 A = a(t) = –(2πf)²X sin(2πft)
여기서 f 는 Hz(s⁻¹), ω = 2πf (rad/s), T = 1/f.
표 1. 사인파(동기) 진동에서 변위·속도·가속도의 상호 관계
표 2. 사인파(동기) 진동에서 단위계별 변위·속도·가속도 관계식
변환 체계:
1 mil = 0.001 inch = 25.4 마이크로미터(µm) = 0.0254 밀리미터(mm)
참고: 변위 측정은 일반적으로 피크 투 피크(pk-pk) 기준으로 표현됩니다.
속도는 미국에서는 보통 인치/초(in/s) RMS(Root Mean Square, 제곱평균제곱근) 기준으로, 미국 외 지역에서는 밀리미터/초(mm/s) RMS 기준으로 표현됩니다.
가속도는 g 단위의 RMS 또는 피크(g’s RMS 또는 g’s pk)로 표현되며 미국에서는 g = 386.1 in/s², 그 외 지역에서는 g = 9.81 m/s²를 사용합니다.
유럽 대륙 지역의 고객/최종 사용자/OEM들은 가속도를 mm/s²로 표기하는 경우도 있습니다.
RMS 값은 많은 데이터 수집 시스템(DAQ)에서 사용되며 이는 기계의 운동 에너지를 보다 물리적으로 잘 나타내기 때문입니다(즉, 측정된 진동의 손상 잠재력을 더 정확히 반영함). 또한 RMS 값은 상태 모니터링 시 불필요한 “오경보” 발생을 줄이는 데 도움이 됩니다.
표 3. 사인파 입력에서 pk, pk‑pk, RMS, 평균의 관계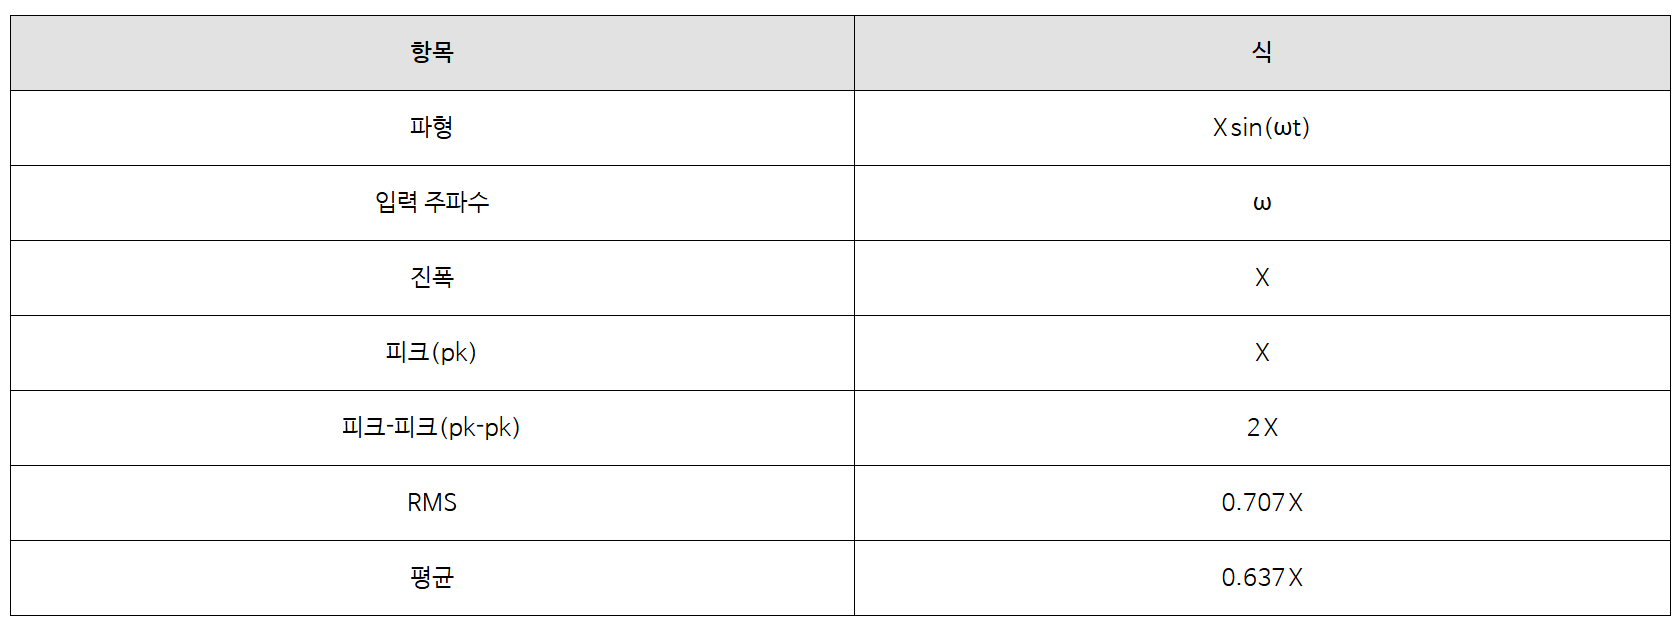
관련 제품·서비스 enDAQ 충격·진동 데이터로거